Guillaume Cassez
Chercheur indépendant en intelligence artificielle appliquée.
J'applique l'IA à l'imagerie médicale, et je transpose ces techniques à la voiture autonome.
Imagerie médicale
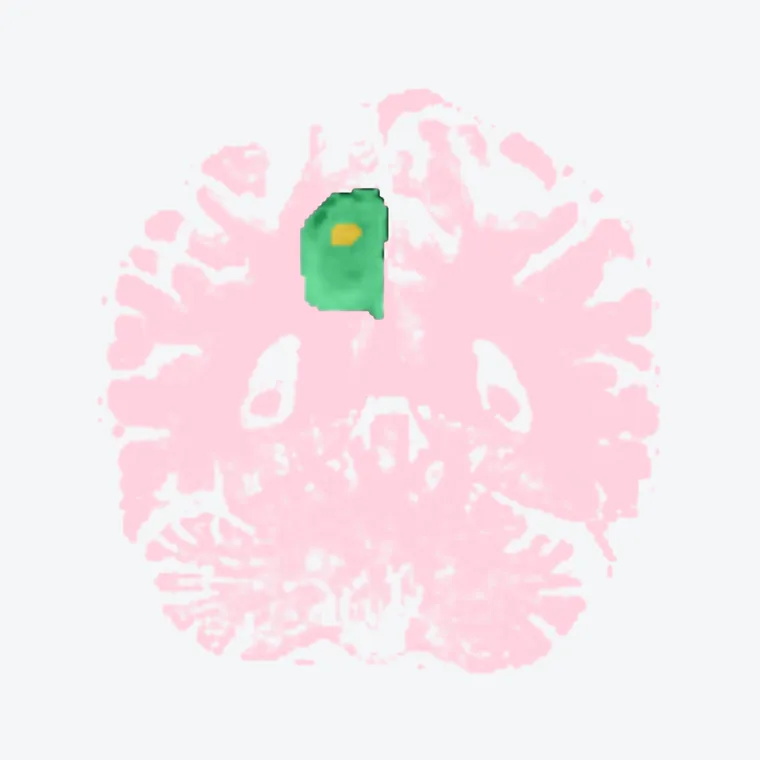
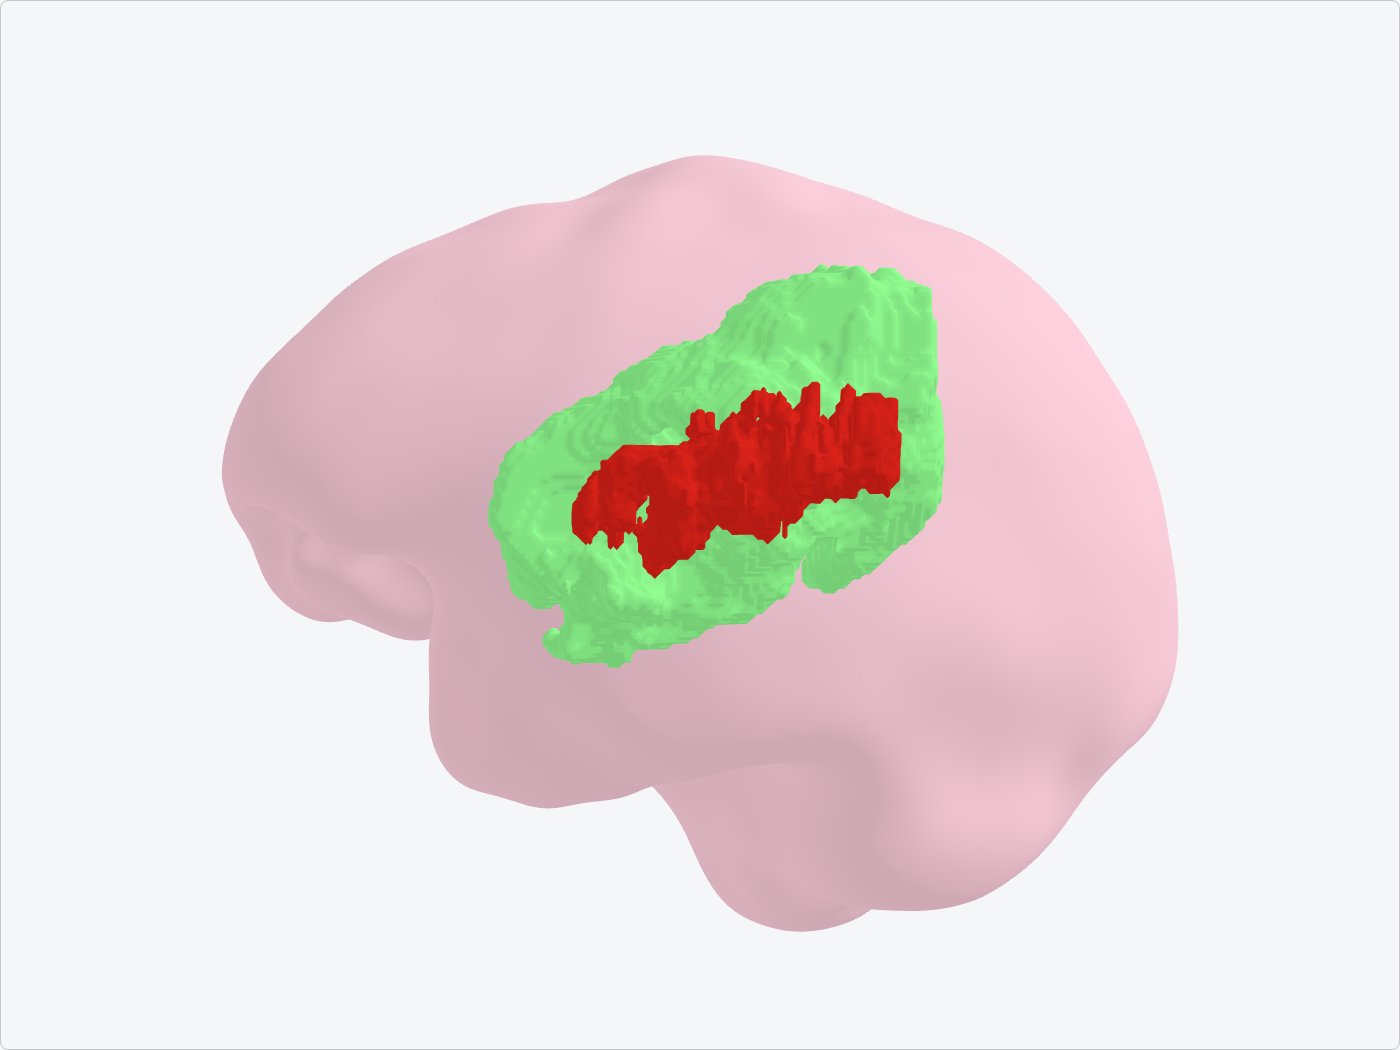
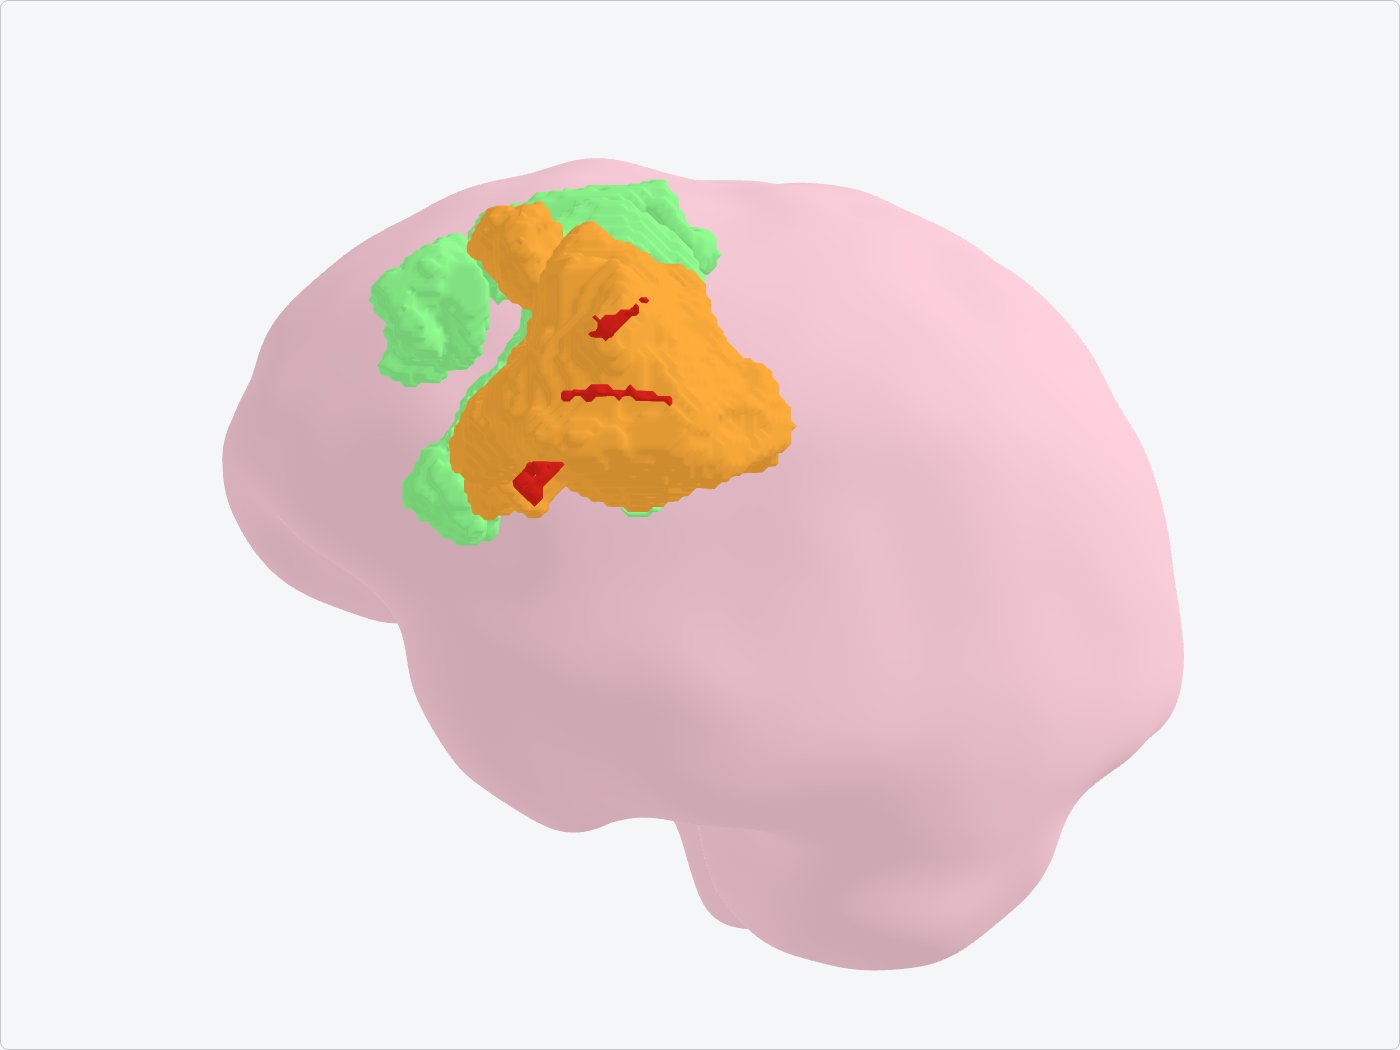
La tumeur, repérée et reconstruite en 3D.
L'IA repère et colorie automatiquement une tumeur sur une IRM, puis la reconstruit en 3D — c'est un gain de temps précieux pour les radiologues.
Voiture autonome
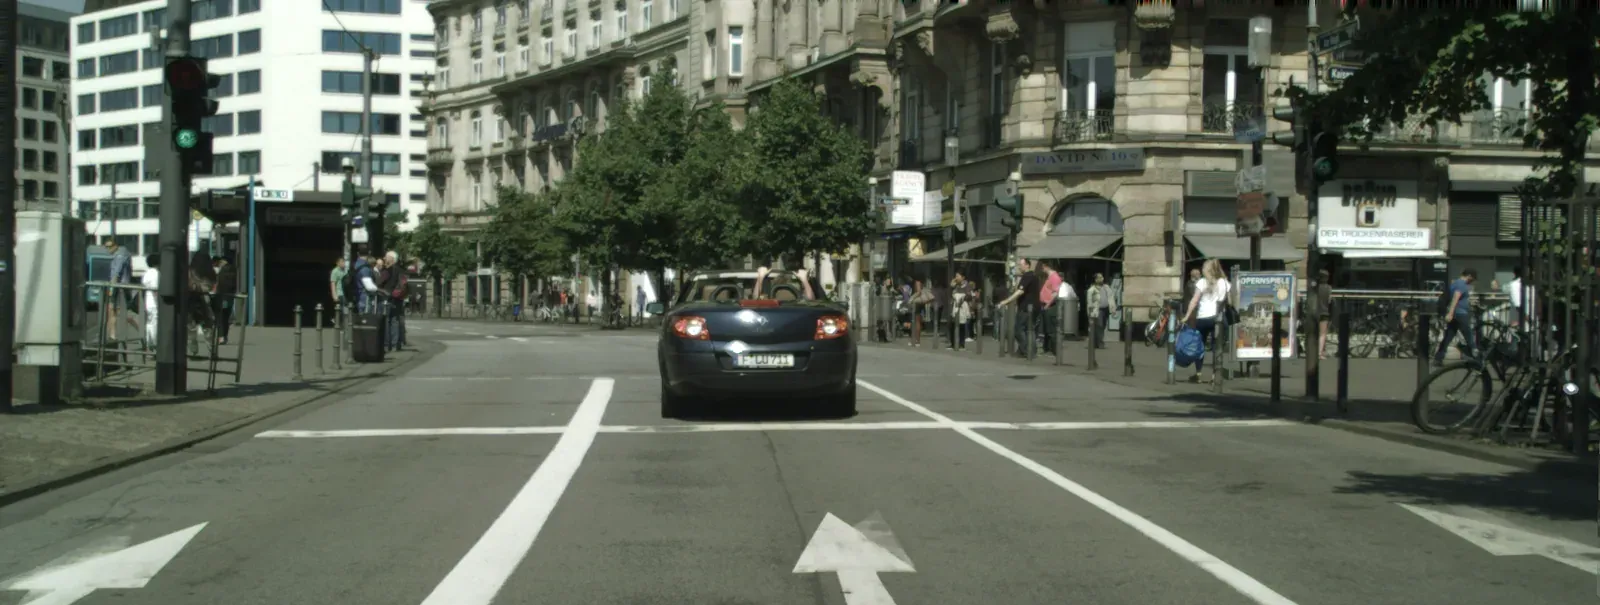
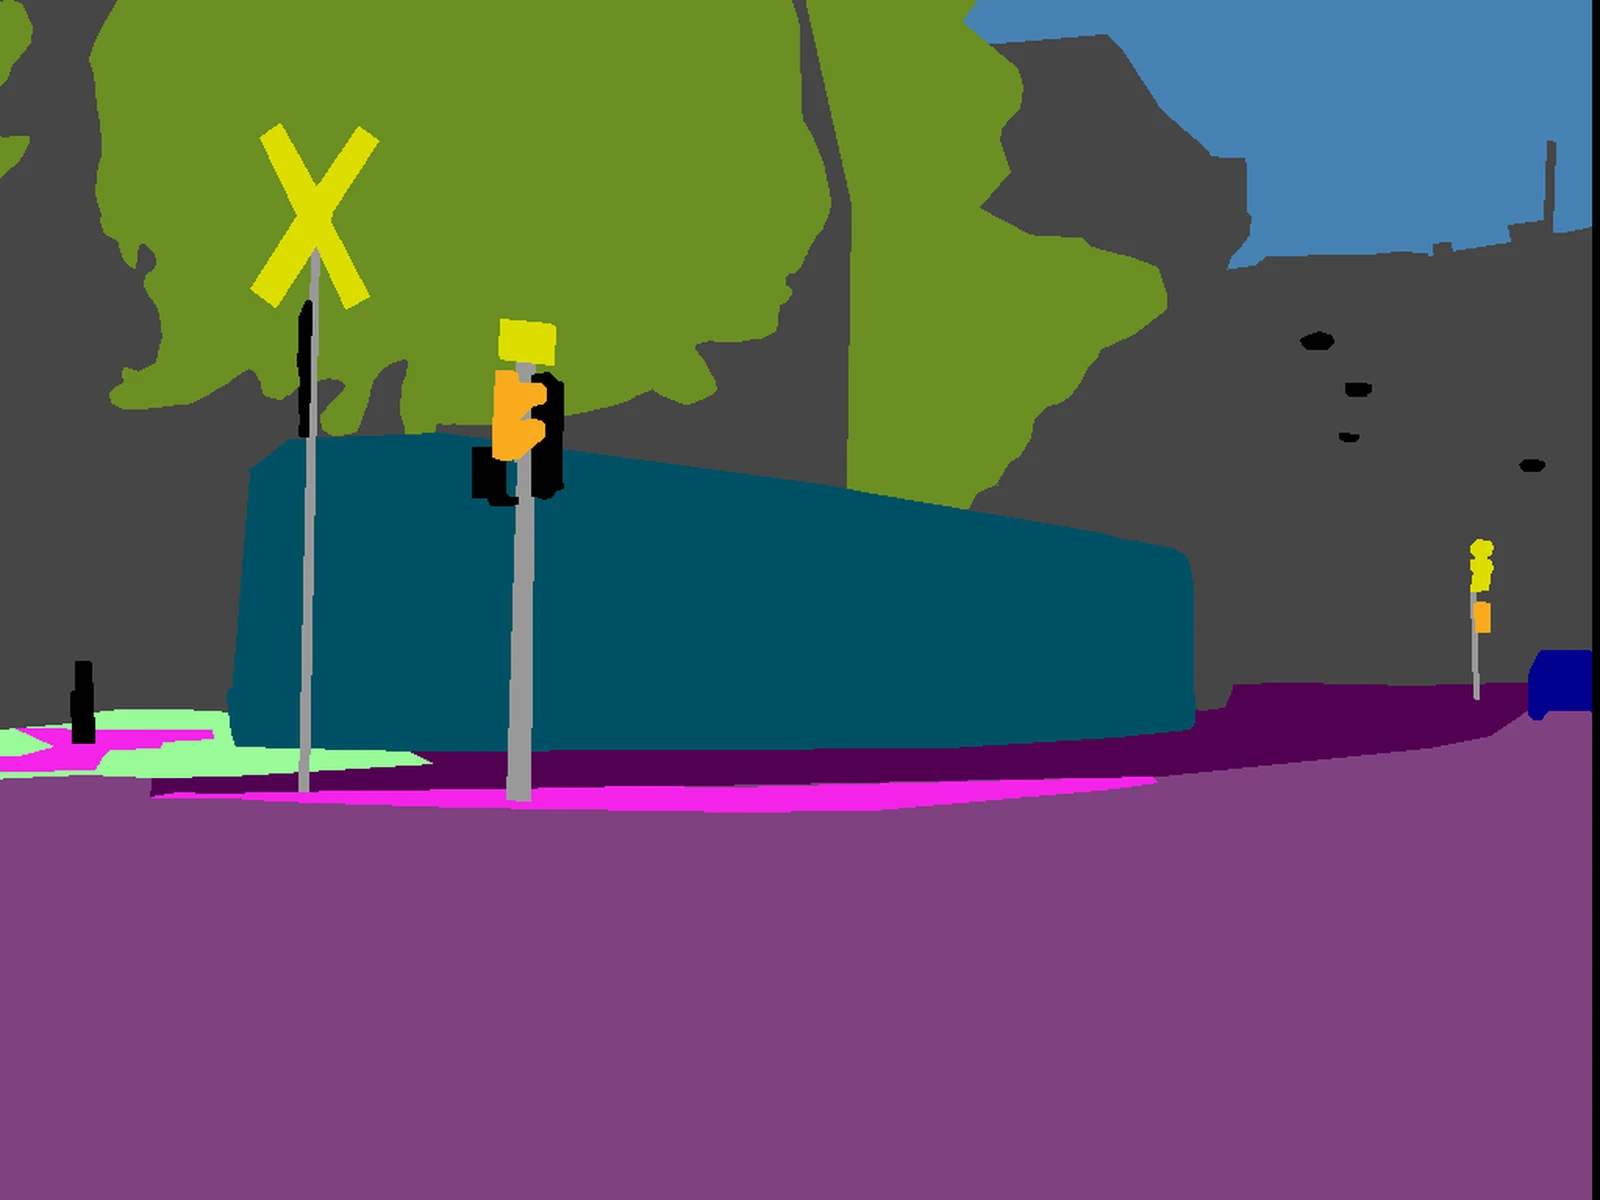
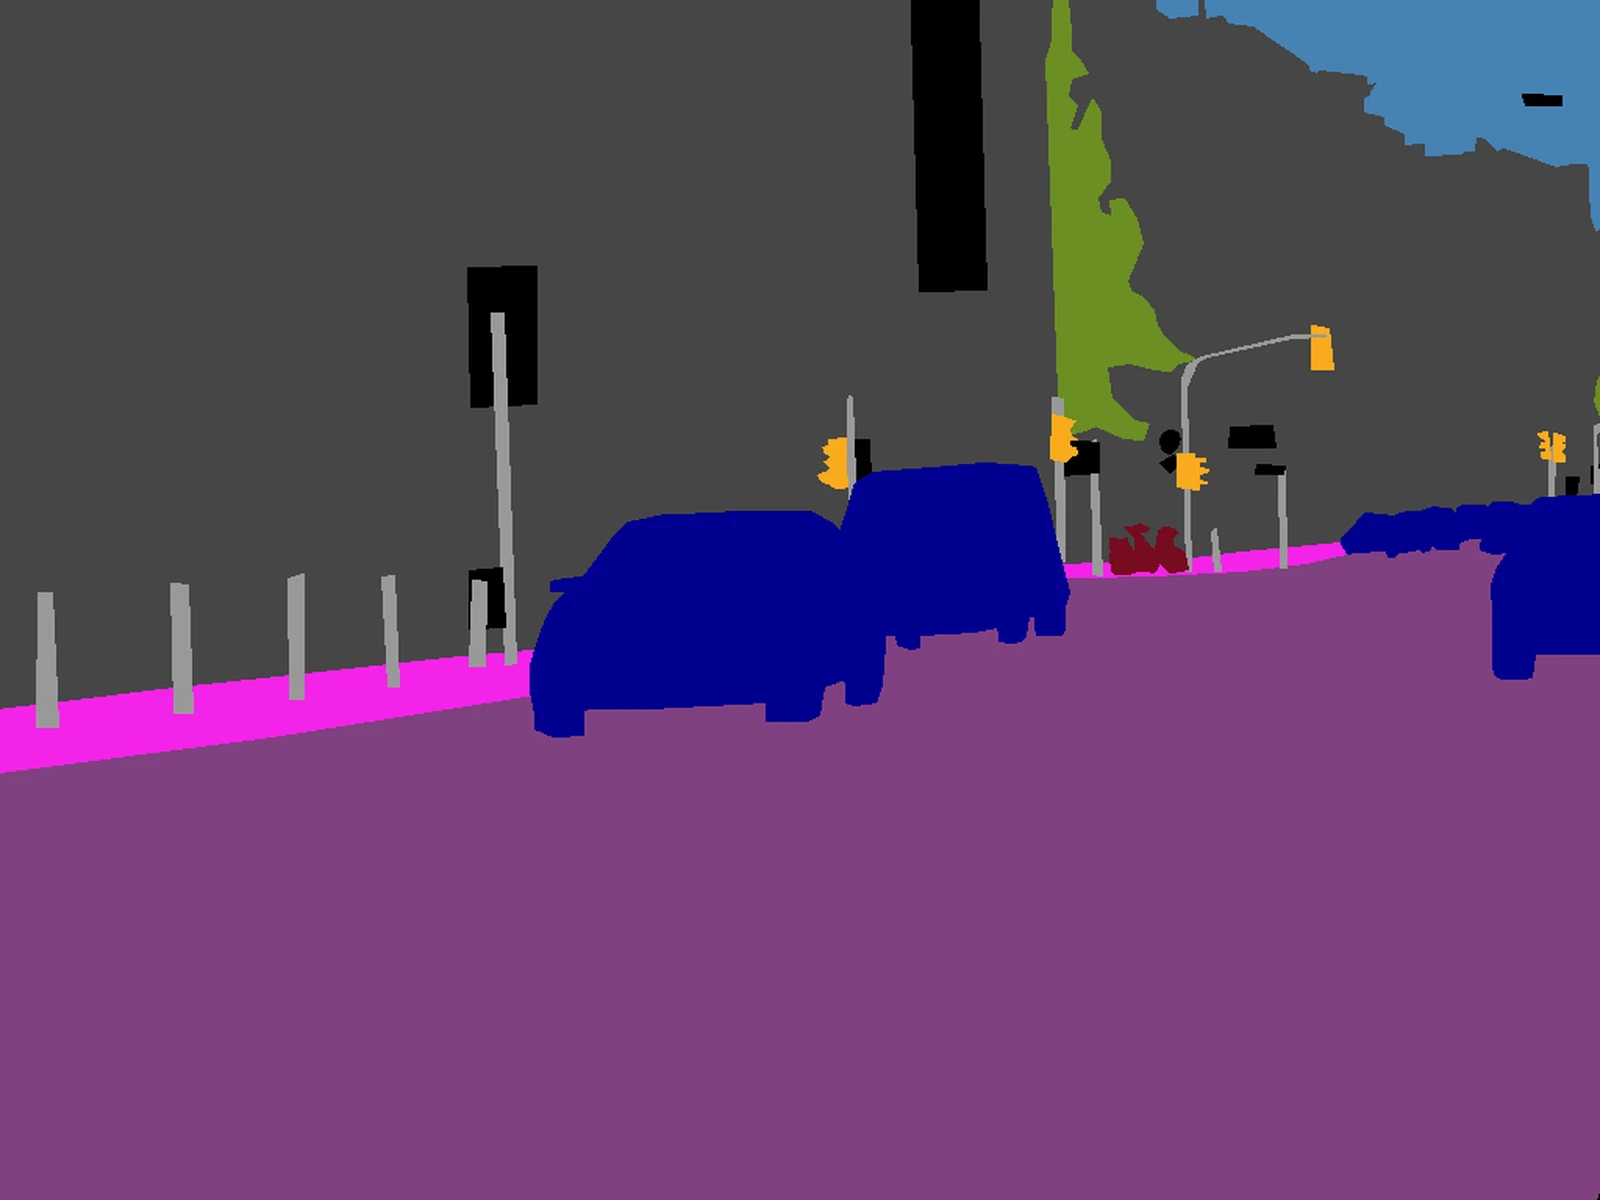
Chaque point de la rue, compris en temps réel.
La voiture « peint » en temps réel chaque point de ce qu'elle voit — route, piétons, cyclistes, véhicules. C'est ainsi qu'elle comprend la scène.
Papiers de recherche
Chaque étude est une ablation contrôlée : une hypothèse, un protocole identique d'une variante à l'autre, et des chiffres qu'on peut rejouer.
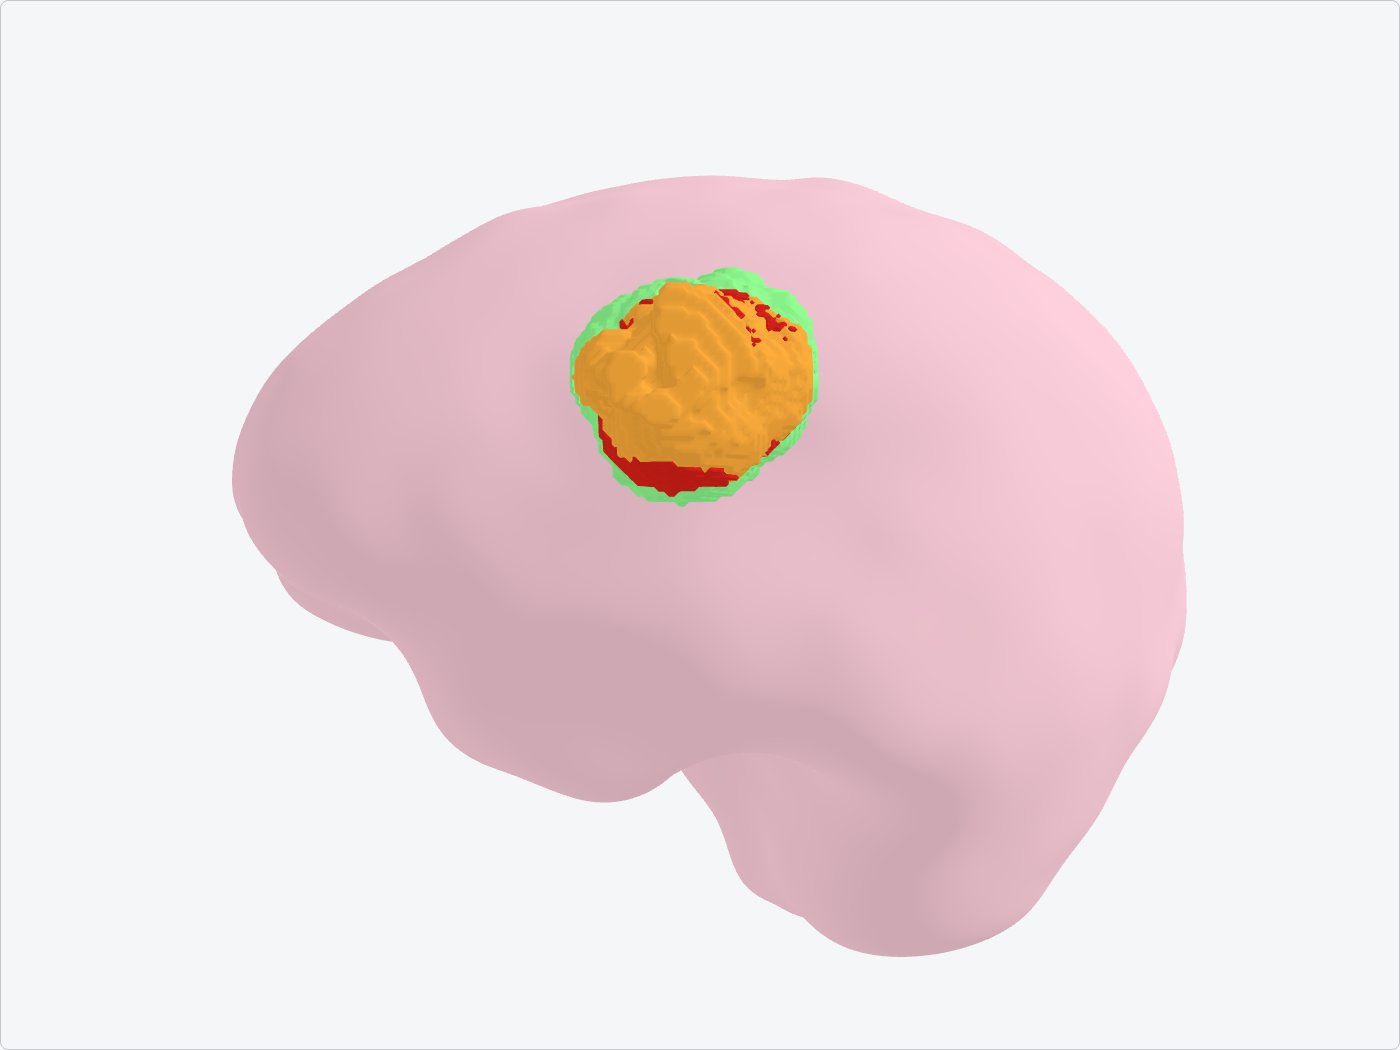
Consensus d'experts vs MoE patch-wise
Vetos et votes sans entraînement contre un gate appris : le MoE V3 gagne +0,0057 Dice sur la CV 5 folds, dans le même sens sur les cinq — un progrès de population, pas une garantie par patient.
- 1 196
- patients · CV 5 folds
- +0,0057
- Dice, MoE V3 (moyenne CV)
- 5/5
- folds dans le même sens
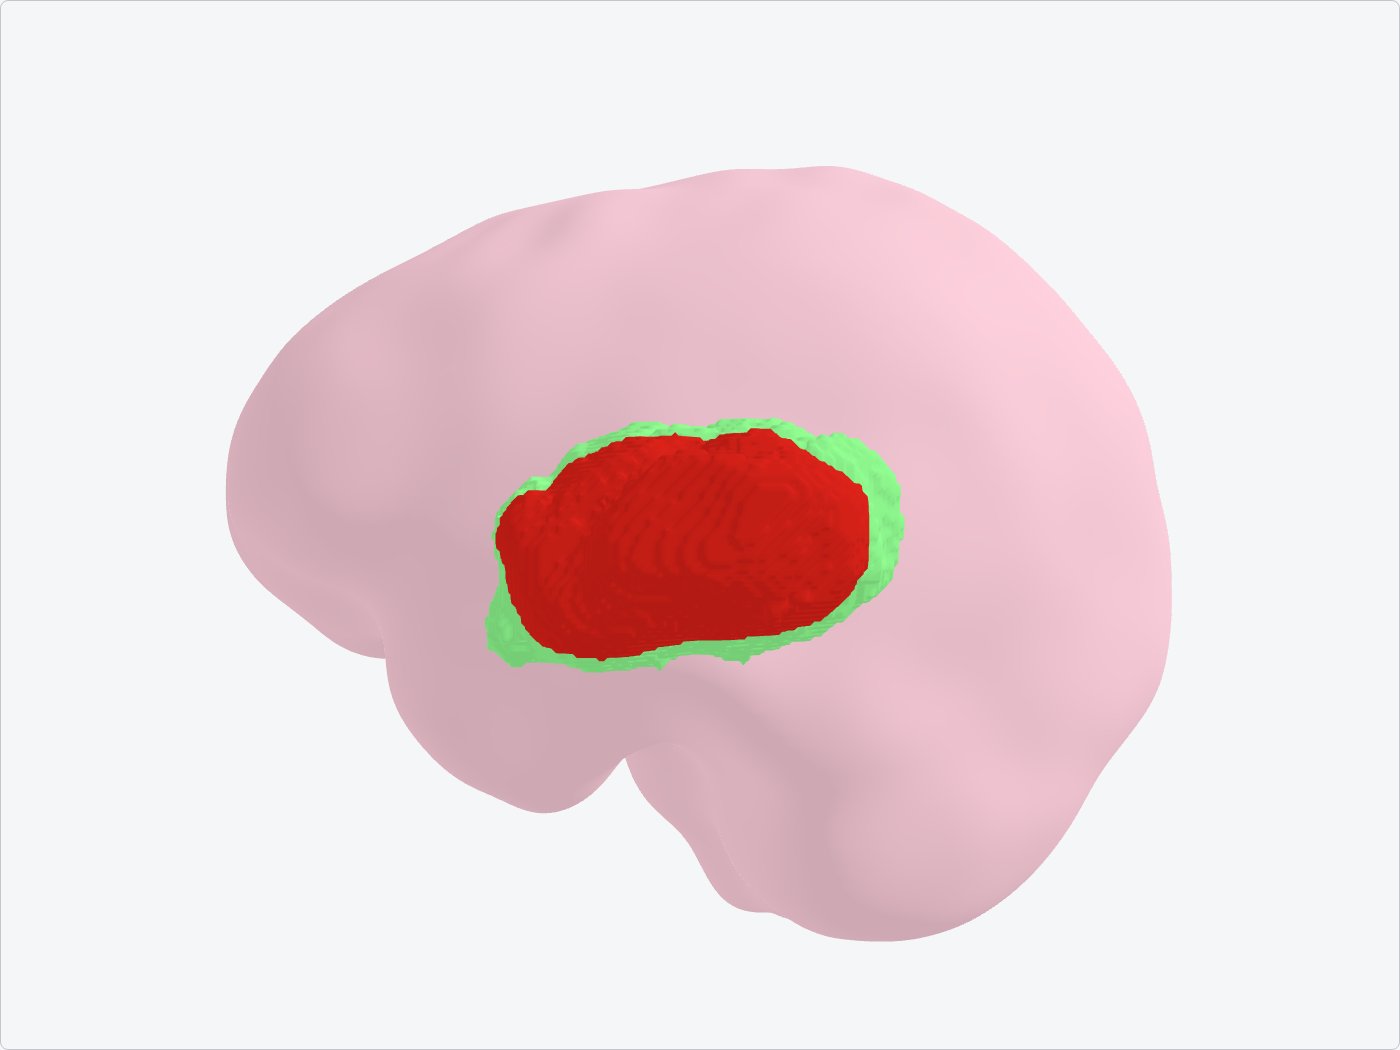
Blob loss pré-enregistrée
Prédite vers la précision, écrite en aveugle : la mesure réfute les deux clauses — elle achète du rappel, paie en précision, et ne sert que comme expert d'un mélange ou veto de consensus.
- −0,00376
- Dice lesion-wise (Holm p = 8.0e-14)
- 129 vs 190
- lésions vraies manquées (blob vs baseline)
- 5/5
- folds négatifs
Perte de contour de Kervadec
Transposition 3D de la loss boundary : le croisement epochs courts/longs inverse le classement, exactement comme sur Cityscapes — la thèse cross-domaine se confirme.
- 1 196
- patients
- 4 × 3
- variantes × seeds
- ~−19 %
- fragments
Perte auxiliaire par carte de distance
Un artefact topologique de la loss SDT mis en évidence, puis corrigé par un filtre post-hoc validé statistiquement.
- 1 196
- patients
- p < 10⁻¹⁸⁹
- Wilcoxon
- 31
- descripteurs
MoE initialisé experts
La porte ne choisit toujours pas : le mélange bat son contrôle apparié mais sa distribution de routage reste plate — il aide comme moyenne d'experts, et c'est le seul bras polyvalent du plateau.
- +0,449 pt
- mIoU vs contrôle (p = 0,0066)
- 0,998
- entropie minimale du gate
- −0,53 pt
- dommage maximal (seul polyvalent)
Blob loss seule
Le poids égal par instance ne paie pas seul : primaire nul, mais un compromis mesuré — objets fins contre intégrité piétonne — et un terme qui paie comme expert initialisé du mélange.
- +0,170 pt
- ΔmIoU (p = 0,4032, n.s.)
- +0,98
- IoU traffic light
- ×1,52
- composantes connexes/image
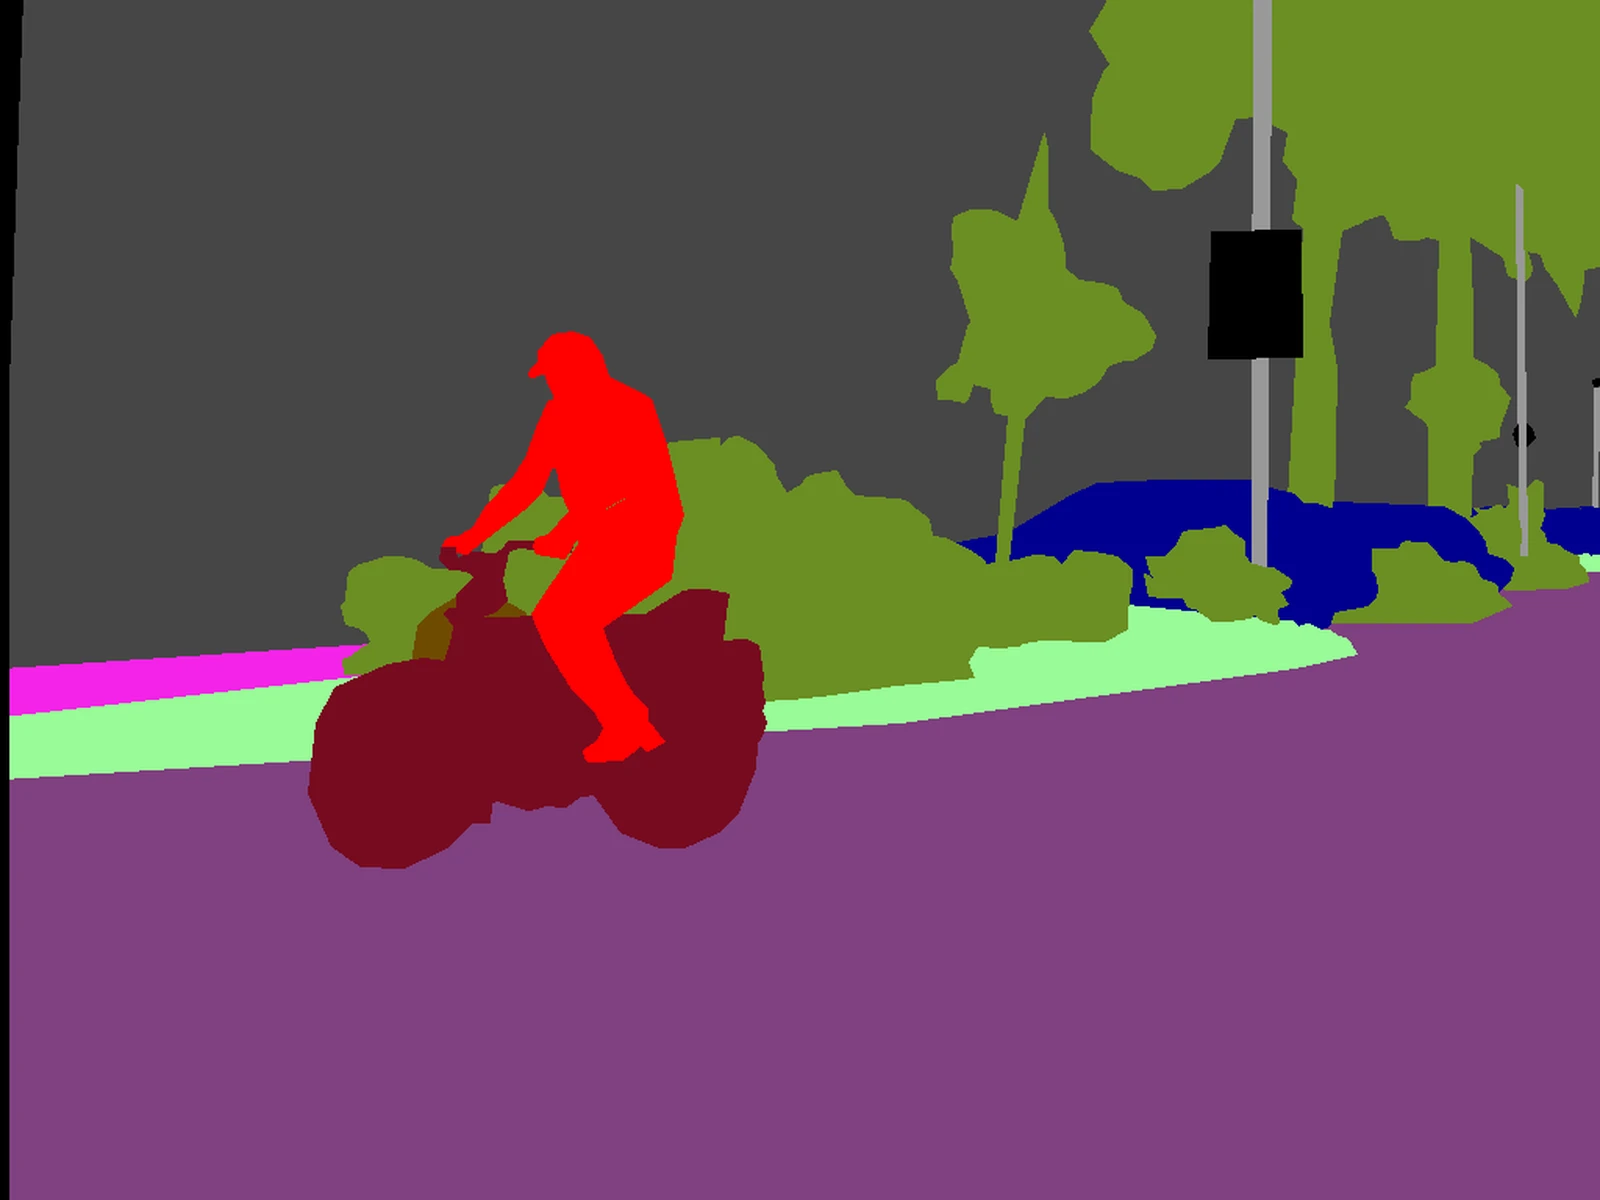
Perte de contour de Kervadec
Le croisement entre 10 et 160 epochs inverse le classement qu'un pilote court aurait choisi : la perte gagnante n'est pas celle qui démarre le mieux.
- 81,69
- mIoU
- 77,32
- Boundary F1
- −18,7 %
- fragments
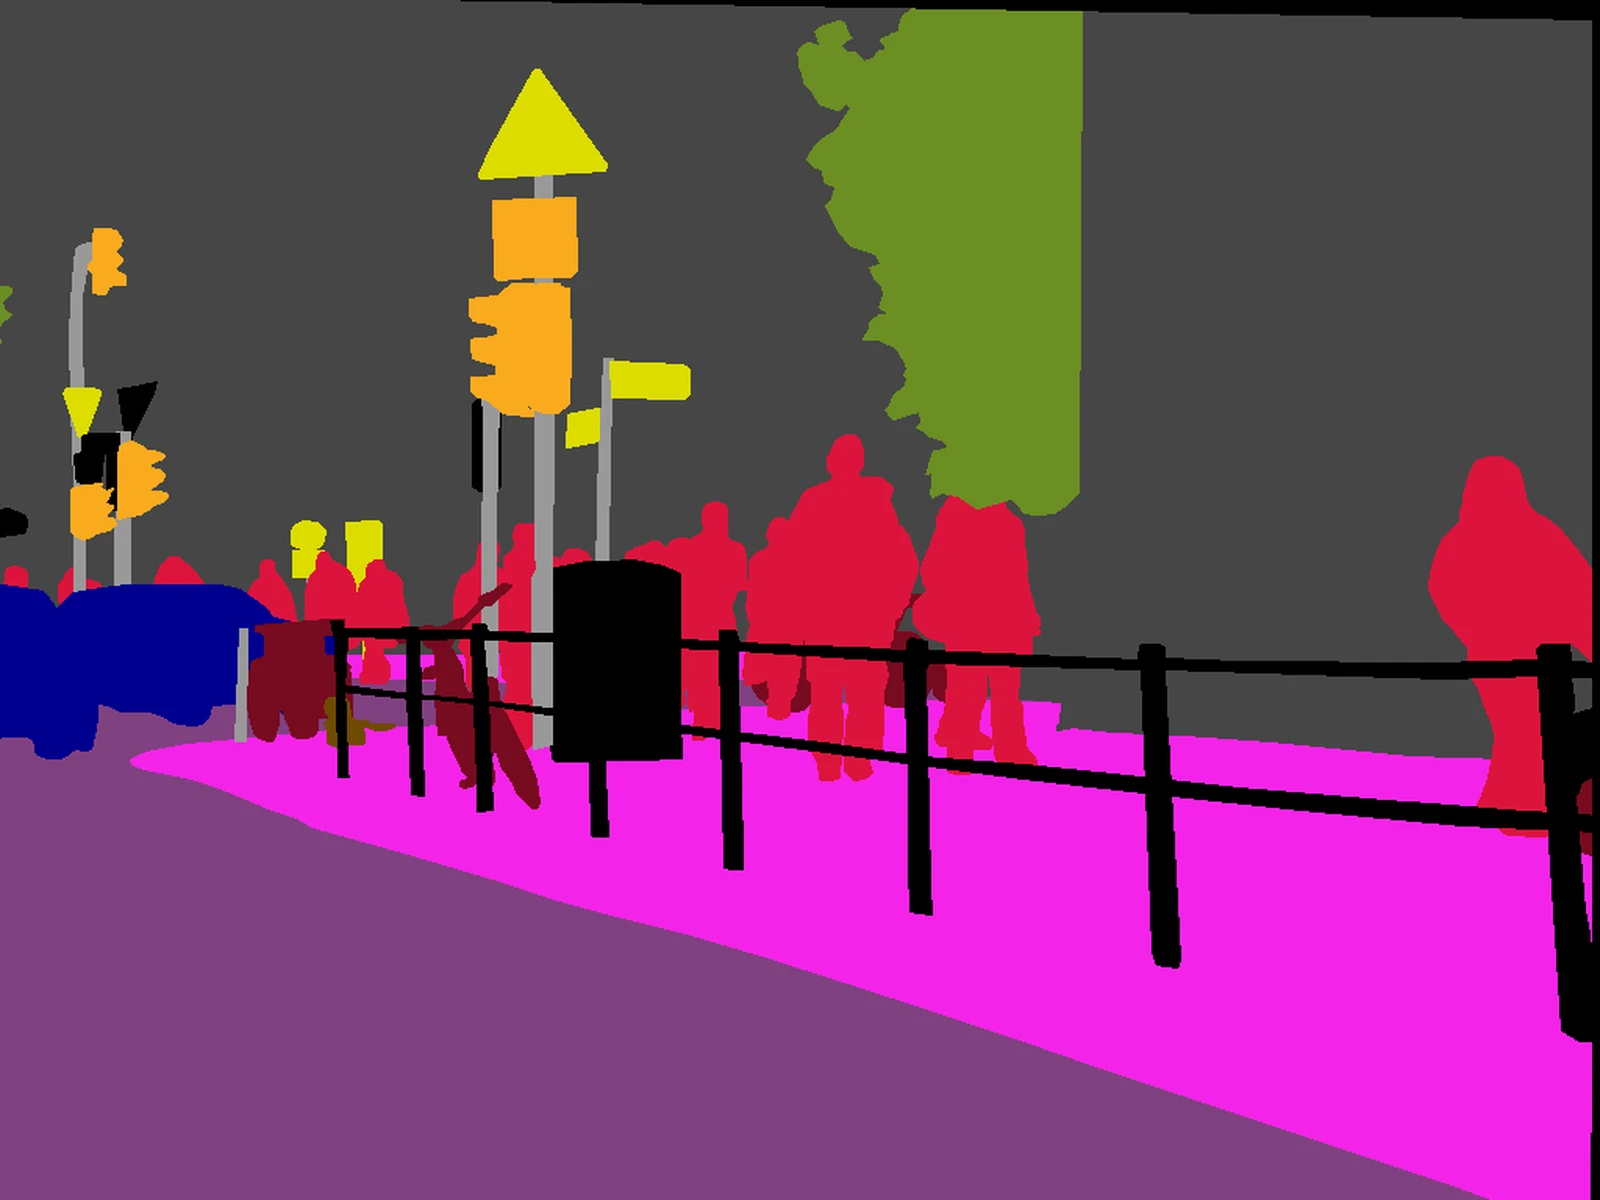
Régression par carte de distance
Contrairement à une perte de contour, la carte de distance ne durcit pas les frontières — son gain vient du façonnage de représentation.
- 81,64
- mIoU
- −18,1 %
- fragments
- 1024×2048
- pleine résolution
Parcours
Les problèmes choisis, les outils construits, la méthode.
Chercheur indépendant, je choisis des problèmes où le résultat compte, je publie en transparence totale et je construis mes propres outils.
Contact
Le plus simple reste un mail ; les autres canaux fonctionnent aussi.
Liens
Le travail publié : code, modèles, publications.